Como funciona o sensor indutivo e o que muda o alcance
Oscilador, correntes parasitas, alvo, histerese e frequência: entenda o sensor indutivo por dentro e evite os erros que param a máquina.
Leitura de cerca de 11 min · atualizado em 09/11/2026.
A peça passou e o CLP não viu: o que o indutivo realmente enxerga
Quase toda chamada de “sensor indutivo com defeito” termina em uma de quatro causas: alvo longe demais para aquele metal, não faceado embutido em chapa, saída que não combina com a entrada do CLP ou alvo rápido demais. O sensor raramente queimou.
O sensor indutivo não “vê” metal: ele mede quanta energia o campo da própria bobina está perdendo. Um alvo metálico diante da face rouba energia, e o circuito muda a saída. Tudo o que altera essa perda, como o tipo de metal, o tamanho do alvo, a temperatura ou o metal em volta, desloca o ponto de comutação.
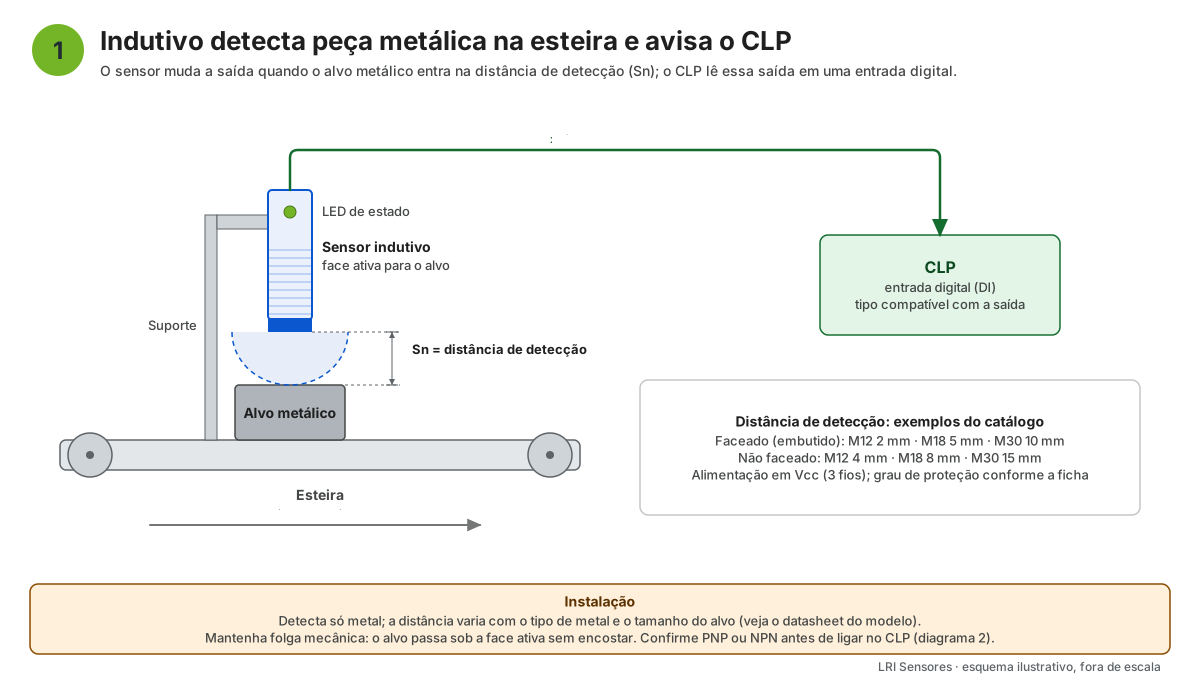
Por dentro: oscilador, ferrite e correntes parasitas
O coração do sensor é um oscilador LC: uma bobina enrolada em um núcleo de ferrite em forma de pote, ligada a um capacitor e a um circuito que mantém a oscilação. A frequência fica tipicamente na faixa de centenas de kHz. O núcleo de ferrite fecha o campo por trás e pelos lados e o empurra para a frente, através da face plástica: por isso a face, e não a lateral, é a região sensível.
Quando um metal condutor entra nesse campo alternado, surgem nele correntes induzidas em laço, as correntes parasitas (também chamadas correntes de Foucault). Elas aquecem o alvo de forma imperceptível, mas essa energia sai do oscilador. Em aço e outros metais ferromagnéticos, a alta permeabilidade concentra as correntes parasitas numa camada fina da superfície, onde a resistência é maior, e ainda há perda por histerese magnética. Por isso o aço comum é o alvo que mais “pesa” no oscilador e o que é detectado mais longe.
A amplitude da oscilação cai à medida que o alvo se aproxima. Um demodulador transforma essa amplitude em um nível contínuo, e um comparador com histerese decide quando ela caiu o suficiente. O estágio de saída, que pode ser um transistor PNP ou NPN, um circuito de 2 fios ou um conversor analógico, entrega o resultado para fora. O LED na traseira do corpo costuma mostrar o estado do comparador, o que explica por que ele pode acender mesmo quando o sinal não chega à carga.
O que muda o alcance: metal, tamanho, espessura e temperatura
O alcance nominal (Sn) é medido com um alvo padronizado: chapa quadrada de aço doce, 1 mm de espessura, lado igual ao diâmetro da face sensora ou a três vezes o Sn, o que for maior. Seu alvo real quase nunca é esse, e cada diferença empurra o alcance para baixo.
| Fator | Efeito típico | O que fazer |
|---|---|---|
| Metal não ferroso (alumínio, cobre, latão) | Alcance cai para cerca de 25 % a 50 % do Sn | Aplicar o fator de correção antes de escolher o tamanho |
| Aço inoxidável | Alcance fica entre cerca de 60 % e 100 % do Sn; o inox não magnético fica na parte baixa | Testar com a peça real; usar o fator mais baixo no projeto |
| Alvo menor que o padrão | Alcance menor, tanto mais quanto menor o alvo | Alvo com lado pelo menos igual ao do alvo padrão (diâmetro da face ou 3 Sn, o maior); se for menor, aproximar a montagem ou trocar de tamanho |
| Temperatura nos extremos da faixa | Ponto de comutação desloca até cerca de 10 % (veja a deriva térmica na ficha) | Projetar pelo alcance assegurado (Sa), não pelo Sn |
| Metal da estrutura perto da face | Pré-amortecimento: menor alcance e risco de saída travada | Respeitar faceado/não faceado e a zona livre |
Pintura, plástico e óleo entre a face e o alvo não amortecem o oscilador, mas a espessura deles conta como distância.
A regra que resume tudo: projete pelo alcance assegurado, da ordem de 81 % do Sn, já corrigido para o metal do seu alvo. O detalhamento, com exemplo, está no artigo sobre distância de detecção e montagem faceada.
Histerese e deriva: por que a saída não fica tremendo
Com um só ponto de ligar e desligar, um alvo parado na borda faria a saída oscilar com a menor vibração. A histerese resolve isso: o sensor liga quando o alvo chega à distância de comutação e só desliga quando ele se afasta um pouco além dela. Nos indutivos cilíndricos da linha LRI-SEN, a ficha declara histerese inferior a 15 % do alcance real; nos retangulares, de 1 % a 20 %.
Exemplo: um sensor com alcance real de 5 mm e histerese de 10 % liga quando o alvo chega a 5,0 mm e só desliga quando ele passa de cerca de 5,5 mm. Se a sua peça vibra entre 4,8 mm e 5,3 mm, a saída liga e fica estável, porque nunca passa de 5,5 mm. Se vibra entre 4,9 mm e 5,6 mm, cruza os dois pontos a cada ciclo e a saída pisca. Se vibra entre 5,2 mm e 5,8 mm, nunca chega a 5,0 mm e o sensor não detecta. A correção não é mexer no sensor: é trazer a peça para dentro da zona estável, abaixo do ponto de ligar e com folga para a vibração.
A deriva térmica, o quanto o ponto de comutação anda com a temperatura, fica abaixo de 10 % do alcance real na ficha dos cilíndricos da linha. Montado no limite do Sn, o sensor de uma prensa fria de manhã e quente à tarde falha só em um turno, e o defeito parece intermitente.
Frequência de comutação: quando a peça é mais rápida que o sensor
O oscilador precisa de tempo para perder e recuperar amplitude, e a saída precisa de tempo para trocar de estado. A frequência de comutação diz quantos ciclos completos de liga e desliga por segundo o sensor garante, medidos com alvos padronizados e espaçados. Na maior parte dos cilíndricos da linha, a ficha declara 1000 Hz para as versões em Vcc. Versões para Vca comutam bem mais devagar, porque a comutação acompanha a rede; para contagem, use versão Vcc de 3 fios.
Exemplo trabalhado: você quer medir a rotação de um eixo contando os 40 dentes de uma engrenagem a 1500 rpm. São 1500 ÷ 60 = 25 voltas por segundo, vezes 40 dentes, ou 1000 pulsos por segundo. Isso é exatamente o limite de um sensor de 1000 Hz, sem nenhuma folga. A solução é contar menos alvos: com um disco de 8 furos, a frequência cai para 25 × 8 = 200 Hz, bem dentro da capacidade do sensor e da maioria das entradas rápidas de CLP.
Duas condições a mais. Como ordem de grandeza, o dente deve ter largura pelo menos igual ao diâmetro da face e o vão, cerca do dobro disso; dentes e vãos menores reduzem a frequência que o sensor consegue acompanhar. E a entrada comum de CLP, com filtro de alguns milissegundos, perde pulsos que o sensor entregou corretamente.
Faceado, não faceado e o metal ao redor
No sensor faceado (blindado), um anel metálico em volta da bobina e o próprio núcleo de ferrite limitam o campo à frente. Ele pode ser montado com a face alinhada à superfície de uma chapa sem que a chapa seja vista como alvo. No não faceado, o campo se abre também para os lados: o alcance é maior para o mesmo diâmetro, mas a região em volta da ponta precisa ficar livre de metal.
Embutir um não faceado em uma chapa equivale a deixar um alvo permanente encostado nele: o oscilador já trabalha amortecido, o alcance útil cai e, com o calor, a saída pode travar ligada. Comece pelo faceado e só passe ao não faceado quando o alcance pedir e a estrutura permitir a zona livre.
Que saída pedir: 3 fios, 2 fios, NA, NF ou analógica
| Saída | Como funciona | Quando escolher |
|---|---|---|
| 3 fios PNP | Transistor entrega o positivo à carga | Entrada de CLP com comum no 0 V |
| 3 fios NPN | Transistor liga a carga ao 0 V | Entrada de CLP com comum no positivo |
| 2 fios Vcc ou Vca | Sensor em série com a carga, alimentado por ela | Substituir fim de curso mecânico sem passar fio novo; circuitos de comando em Vca |
| NA ou NF | NA liga com o alvo presente; NF desliga | Pela lógica do programa e pelo que deve acontecer se o fio romper |
| Analógica | Sinal proporcional à distância do alvo | Medir deslocamento, folga ou posição em poucos milímetros |
Não ligue cargas de potência direto na saída. A ficha dos cilíndricos da linha declara 180 mA de corrente máxima; dimensione a carga abaixo disso. Isso basta para uma entrada de CLP ou um relé de interface, não para um motor ou uma válvula grande.
Variações da linha para casos que o sensor comum não resolve
Em todas as variações o princípio é o mesmo; mudam o corpo, a face, o cabo e a eletrônica, para que o oscilador sobreviva ao ambiente ou veja o alvo de outro jeito.
| Necessidade | Variação | Exemplo na linha |
|---|---|---|
| Pouco espaço, alvo pequeno | Miniatura Ø 3 mm a M8 | LRI-SEN-D3: Ø 3 mm faceado, Sn de 0,6 a 1,0 mm conforme a versão |
| Distância maior sem trocar a rosca | Longa distância | LRI-SEN-J30T: M30 não faceado, 25/40 mm |
| Peças pequenas passando por um tubo ou calha | Anel com furo passante | LRI-SEN-T10: furo de 10 mm |
| Fixação por parafuso, face larga | Retangular | LRI-SEN-BF40: não faceado, 15/40 mm |
| Câmara fria e área externa | Baixa temperatura | LRI-SEN-J12W: M12 faceado, face de PTFE, cabo de silicone |
| Perto de forno, estufa ou molde | Alta temperatura | LRI-SEN-J30GWM: M30 faceado, +230 °C na cabeça sensora |
| Cilindro hidráulico com pressão na face | Alta pressão | LRI-SEN-KT813: corpo de aço inoxidável, 500 bar, IP67/IP69K |
| Medir distância, não só presença | Analógico de deslocamento | LRI-SEN-WJ18: faixas de 1–4 mm, 0–7 mm ou 7–20 mm, conforme a versão |
Modelos para ver:
Em área classificada, a escolha do sensor, da barreira e da instalação é do projeto e segue a norma aplicável; o sensor sozinho não resolve. O mesmo vale para funções de segurança de máquina: um indutivo comum informa posição para o processo e não substitui a análise de risco.
Diagnóstico em cinco minutos quando o indutivo “não funciona”
Antes de trocar o sensor, siga esta ordem, do mais provável ao menos provável. Bastam um multímetro, um calibre de lâminas e um pedaço de aço. Em circuitos de 90 a 250 Vca, medições só por pessoa qualificada, com instrumento adequado; para soltar ou religar fios, desenergize o circuito.
- Pare a máquina e bloqueie a partida conforme o procedimento da planta; mantenha energizado só o circuito dos sensores.
- Aproxime um pedaço de aço comum da face. Se o LED muda, o oscilador está vivo; o problema é alvo, distância ou ligação.
- Meça a alimentação nos fios do sensor, não na fonte. Cabo longo, borne frouxo ou fonte sobrecarregada derrubam a tensão.
- Meça a distância real entre face e alvo com o calibre de lâminas, com a máquina parada e bloqueada. Em movimento, só observe o LED com as proteções no lugar, sem aproximar mãos ou ferramentas.
- Confirme o metal do alvo. Alumínio, latão ou inox pedem distância bem menor que o aço.
- Veja se há metal em volta da face de um não faceado ou outro sensor a poucos diâmetros de distância.
- Com o LED mudando e o CLP sem sinal, confira PNP ou NPN contra o comum da entrada, e NA ou NF contra a lógica do programa.
- Se falha só em velocidade, calcule a frequência dos alvos e compare com a ficha e com o filtro da entrada.
Como escolher e o que informar na cotação
- Metal do alvo e tamanho da área diante da face.
- Distância de trabalho e sua variação com folga e vibração.
- Embutido em metal (faceado) ou com espaço livre ao redor (não faceado).
- Rosca ou formato, e espaço atrás do sensor para cabo ou conector.
- Alimentação (Vcc ou Vca) e saída: PNP, NPN, 2 fios ou analógica; NA ou NF.
- Alvos por segundo no pior caso.
- Ambiente: temperaturas, lavagem, óleo, pressão na face, produtos químicos.
- Cabo (comprimento e material) ou conector.
Com essas respostas, a LRI indica o código LRI-SEN que fecha a conta com folga.
Perguntas frequentes
Sensor indutivo detecta plástico, vidro ou líquido?
Não. Ele só responde a materiais condutores, porque o princípio depende de correntes induzidas no alvo. Plástico, vidro, madeira e líquidos passam despercebidos, o que é útil para ignorar uma embalagem e detectar a peça de metal dentro dela. Para materiais não metálicos, o caminho é o capacitivo, o fotoelétrico ou o ultrassônico, conforme a aplicação.
Por que o sensor detecta o aço e não detecta a peça de alumínio na mesma distância?
Porque o alumínio dissipa menos energia do campo do oscilador que o aço, e o alcance cai tipicamente para algo entre 30 % e 45 % do nominal. Aplique o fator de correção da ficha ao alcance assegurado e reduza a distância de montagem, ou escolha um sensor de maior alcance. Teste sempre com a peça real.
O LED do sensor acende, mas o CLP não recebe o sinal. O sensor está ruim?
Quase nunca. O LED mostra o estado interno do comparador, não a corrente que chega à entrada. A causa mais comum é tipo de saída trocado (PNP em entrada que espera NPN, ou o contrário), comum da entrada ligado ao polo errado ou fio de sinal solto. Se a entrada liga sem alvo e desliga com ele, a versão é NF no lugar de NA. Meça a tensão na entrada do CLP com o alvo presente e ausente.
Qual a frequência máxima que um indutivo consegue contar?
A da ficha do modelo, que na maior parte dos cilíndricos da linha, em Vcc, é de 1000 Hz. Calcule a frequência real multiplicando alvos por volta por voltas por segundo e escolha com folga. Lembre que a entrada do CLP também precisa aceitar essa frequência: entradas comuns têm filtro e perdem pulsos rápidos, por isso contagem rápida pede entrada dedicada.
Posso usar sensor indutivo em temperatura alta ou baixa?
Pode, escolhendo a versão certa. A linha tem modelos para baixa temperatura, com face de PTFE e cabo de silicone, e modelos para alta temperatura, como o LRI-SEN-J30GWM, que suporta +230 °C na cabeça sensora. Os modelos padrão da linha trabalham de −25 °C a +70 °C. Lembre que o cabo também precisa suportar a temperatura do local por onde passa.
Leia também
- Distância de detecção do indutivo: Sn, Sa e faceado
- PNP ou NPN: como ligar o sensor de 3 fios no CLP
- Sensor de 2 fios: corrente residual e queda de tensão
- Sensor não detecta? Diagnóstico passo a passo em campo
Termos deste artigo no glossário: indutivo, sn, sa, fator material, faceado, nao faceado, histerese, frequencia comutacao, corrente carga, temperatura.