Sensor de velocidade e rotação: pulsos, rpm e patinação
Calcule pulsos por volta, frequência e rpm, escolha entre sensor de pulsos e chave de rotação e detecte patinação e subvelocidade em transportadores.
Leitura de cerca de 11 min · atualizado em 09/11/2026.
O motor gira, a correia não: por que vigiar a rotação
O caso clássico é o transportador que segue com o motor ligado enquanto a correia patina, ou que para porque um acoplamento quebrou, e ninguém percebe até o material transbordar na transferência. Um sensor de rotação bem colocado transforma essa falha silenciosa em sinal para o CLP.
Antes de escolher o modelo, responda duas perguntas. Você precisa de um número (rpm ou m/s) ou de uma decisão (girando, lento, parado)? E onde a falha aparece primeiro? Na maioria dos transportadores, num tambor movido pela correia, e não no eixo do motor.
Do dente ao pulso: como o sensor transforma giro em frequência
Um alvo preso ao eixo passa diante da face sensora, e cada passagem muda o estado da saída. O alvo pode ser engrenagem, came, cabeças de parafusos, furos num disco ou marca refletiva. O número de alvos por volta é o PPR (pulsos por rotação).
A frequência na saída é proporcional à rotação: f (Hz) = n (rpm) × PPR ÷ 60. É essa frequência que limita a escolha, porque o sensor e a entrada que recebe o sinal precisam acompanhar cada mudança de estado com folga.
A geometria do alvo pesa tanto quanto a contagem. O sensor precisa distinguir com clareza o cheio (dente, parafuso) do vazio (o vão entre eles). Como regra prática para sensores de proximidade, dente e vão devem ser pelo menos do tamanho da face ativa do sensor, e o vão, além de largo, fundo o bastante (tipicamente 2 a 3 vezes o alcance) para o sensor deixar de ver o metal. Com dentes estreitos e próximos, o campo não chega a soltar entre um e outro, e a saída fica presa ou perde pulsos. É um valor típico: a ficha do modelo e o teste com o alvo real mandam.
A outra variável é o entreferro, a distância entre a face do sensor e o topo do alvo. Ele precisa caber no alcance descontando o batimento do eixo: com 0,3 mm de folga radial e alcance útil de 1,5 mm, montar a 1,2 mm deixa o alvo no limite em parte da volta, e o pulso falha de vez em quando.
Quatro tecnologias e onde cada uma acerta
As tecnologias diferem no alvo que aceitam, no comportamento em baixa rotação e na frequência máxima.
| Tecnologia | Alvo | Baixa rotação e parada | Pontos de atenção | Uso típico |
|---|---|---|---|---|
| Indutivo de proximidade | Metal; o aço é a referência | Funciona até parado: a saída indica dente ou vão | Frequência de comutação limitada; dente e vão precisam ser grandes | Parafusos de cubo, cames e rodas dentadas grossas em transportadores |
| Hall para engrenagem | Dente de material ferromagnético | Os modelos de rotação zero, com faixa a partir de 0 Hz na ficha, detectam até parada; outros exigem frequência mínima | Entreferro pequeno; alguns modelos exigem orientação em relação ao dente | Engrenagens de redutor, rodas dentadas finas, rotação alta |
| Magnetoelétrico (relutância variável) | Dente ferromagnético | O sinal cai com a rotação; não serve para rotação muito baixa nem parada | Gera tensão alternada que cresce com a velocidade; exige entrada compatível | Rotação alta e ambiente quente, sem alimentação no sensor |
| Óptico | Marca refletiva, furo ou aleta | Funciona em qualquer rotação, se o feixe for estável | Sujeira, névoa de óleo e luz ambiente; precisa de contraste | Eixos sem alvo metálico, bancadas, medição sem mexer no conjunto |
A conta que evita perder pulsos: esteira e engrenagem
Exemplo 1, tambor de transportador. Correia a 2 m/s sobre um tambor de 500 mm de diâmetro. A rotação é n = v ÷ (π × D) = 2 ÷ (3,1416 × 0,5) = 1,27 volta por segundo, ou 76,4 rpm. Com quatro parafusos do cubo como alvo, f = 76,4 × 4 ÷ 60 = 5,1 Hz. Qualquer sensor de proximidade acompanha essa frequência; o problema aqui é a resolução.
Contando pulsos numa janela de 1 segundo, você vê 5 ou 6 pulsos. Um pulso a mais ou a menos é cerca de 20 % de erro, e a leitura salta entre 75 e 90 rpm, quando o valor real é 76,4. A saída é medir o período: o tempo entre dois pulsos é 1 ÷ 5,1 = 0,196 s, e rpm = 60 ÷ (PPR × período) = 60 ÷ (4 × 0,196) = 76,5 rpm, com atualização a cada pulso. Em rotação baixa e com poucos alvos, meça período; em rotação alta, contar em janela funciona bem.
Exemplo 2, engrenagem. Motor a 1.750 rpm com uma engrenagem de 60 dentes no eixo: f = 1.750 × 60 ÷ 60 = 1.750 Hz. Um indutivo de uso geral pode não chegar a essa frequência (o limite está na ficha de cada modelo), enquanto um sensor de velocidade para engrenagem com faixa de alguns kHz trabalha folgado. Regra prática: não passe de metade a dois terços da frequência máxima da ficha, para absorver tolerâncias e dentes com cheio e vazio desiguais.
Agora a outra ponta: a entrada do CLP. Entradas digitais comuns têm filtro de alguns milissegundos. Com filtro de 10 ms, cada estado precisa durar mais de 10 ms, o que limita o sinal a cerca de 50 Hz com cheio e vazio iguais. Os 1.750 Hz do exemplo 2 exigem entrada de contagem rápida ou módulo contador (confira a tensão e o tipo de sinal que ela aceita); numa entrada comum, perdem pulsos sem alarme.
| Rotação (rpm) | PPR | Frequência (Hz) | Entrada digital comum serve? |
|---|---|---|---|
| 76 | 4 | 5,1 | Sim |
| 1.750 | 1 (came) | 29 | Só com came largo: um came de 1/10 da volta gera pulso de 3,4 ms, que o filtro perde |
| 300 | 8 | 40 | Sim, perto do limite |
| 1.750 | 60 | 1.750 | Não: use entrada rápida |
| 3.000 | 60 | 3.000 | Não: use entrada rápida |
Montagem do alvo e do sensor sem surpresa
- Fixe o sensor em suporte rígido, preso à mesma estrutura do mancal. Suporte de chapa fina vibra, muda o entreferro e gera pulsos duplos.
- Faça o alvo de aço e com altura uniforme: um dente danificado vira pulso ausente a cada volta.
- Com um came único (1 PPR), use um ressalto largo: um alvo estreito num eixo rápido pode passar mais depressa do que o sensor consegue responder.
- Leve o cabo por fora das partes girantes, preso ao longo do trajeto.
- Desligue e bloqueie o acionamento antes de trabalhar junto ao eixo: tambor e alvo são pontos de agarramento.
- Gire o eixo à mão e meça o batimento do alvo com calibre de lâminas ou relógio comparador.
- Ajuste o entreferro dentro do alcance da ficha, descontando o batimento medido.
- Ainda girando à mão, confira o LED do sensor, se o modelo tiver, ou a entrada do CLP: o estado deve mudar em cada alvo e em cada vão.
- Libere a máquina pelo procedimento de bloqueio da planta e compare a leitura do CLP com um tacômetro portátil em duas ou três rotações diferentes.
- Registre o entreferro e a leitura de referência para a manutenção.
Chave de rotação: parada, subvelocidade e atraso na partida
Quando basta saber se o eixo gira acima de um limite, a chave (ou detector) de rotação conta os pulsos, compara com o ponto ajustado e comuta a saída.
Dois ajustes definem o comportamento. O ponto de subvelocidade é a fração da velocidade nominal abaixo da qual a chave atua; em transportadores, ajustes entre 80 % e 90 % da nominal são comuns (valor típico, defina pelo processo). O atraso na partida é o tempo em que a chave ignora a rotação baixa depois de o motor ligar, para a correia acelerar sem desarmar.
Na linha, os detectores de rotação LRI-SEN-RD-II e LRI-SEN-RD-III são alimentados em 220 Vca ± 15 %, trabalham de 1 a 200 rpm com alvo a até 8 mm, têm retardo na partida de 5 s (RD-II) ou ajustável de 3 a 17 s (RD-III), saída de comutação para até 5 A, tempo de resposta menor que 2 ms e IP66. Esse é o tempo de comutação da saída: a decisão de subvelocidade depende do intervalo entre pulsos e, com poucos alvos e rotação baixa, leva no mínimo um período de pulso. O detector de deslizamento LRI-SEN-SJ-II, da família de proteção de correias, trabalha com velocidade de correia de 0,5 a 9,99 m/s, atraso de 10 s, alimentação de 220 Vca e contatos de 380 Vca/5 A.
A saída da chave de rotação costuma desligar o transportador anterior na sequência, para que ele não despeje material sobre uma correia parada. É proteção de processo e de equipamento. Se a parada por subvelocidade fizer parte de uma função de segurança de pessoas, o circuito segue o projeto de segurança da máquina e a norma aplicável; a chave não substitui a análise de risco nem os dispositivos de parada de emergência.
Patinação: compare dois pontos, não um
Patinação é a diferença entre a velocidade do tambor de acionamento e a da correia. Um sensor no tambor movido detecta parada e lentidão; para medir a patinação em porcentagem, compare o tambor motriz (ou o motor, pela relação do redutor) com o tambor movido, ambos em velocidade linear.
Exemplo, com motor sem inversor e velocidade nominal conhecida (com inversor, use a medida do tambor motriz no lugar do valor nominal): a correia deveria andar a 2,0 m/s. O tambor movido tem 400 mm de diâmetro e deveria girar a 2,0 ÷ (π × 0,4) × 60 = 95,5 rpm. O sensor mede 86 rpm. A velocidade real da correia é 86 ÷ 60 × π × 0,4 = 1,80 m/s, e a patinação é (2,0 − 1,80) ÷ 2,0 = 10 %. Alarme em torno de 5 % e desligamento entre 10 % e 15 % são pontos de partida usuais; o valor certo depende do material transportado e da máquina.
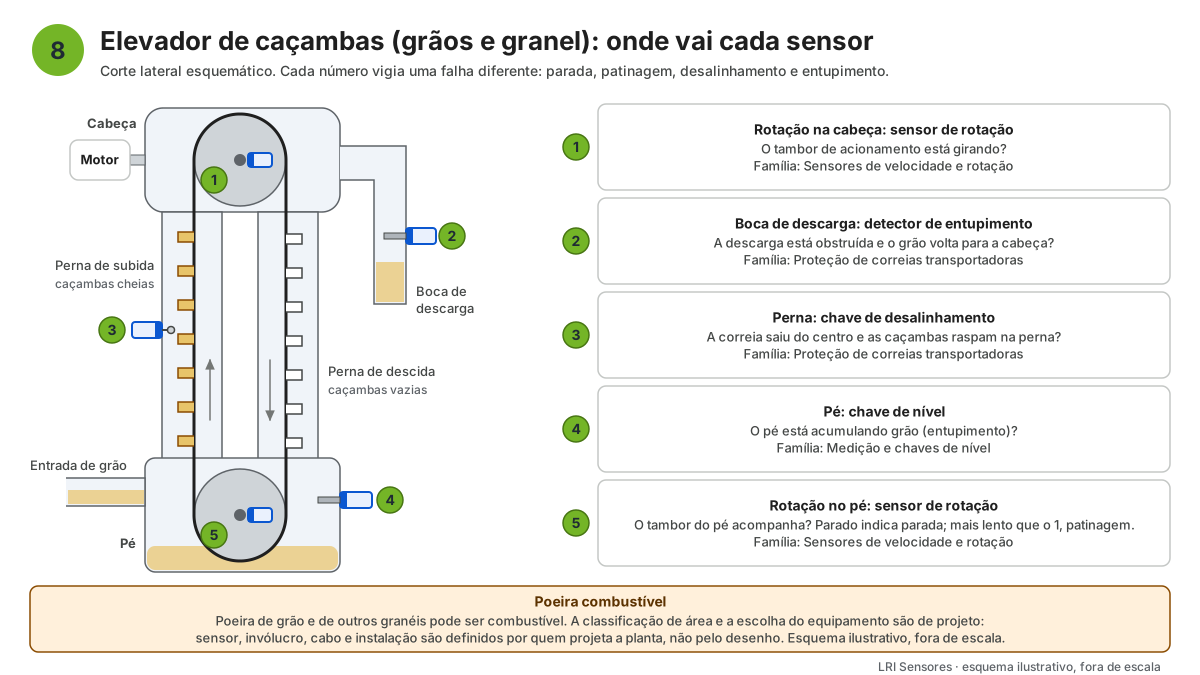
No elevador de caçambas, a mesma lógica compara o eixo da cabeça, que é o motriz, com o eixo do pé, movido pela correia. Se os tambores tiverem diâmetros diferentes, compare velocidade linear, não rpm. Em elevadores de grãos e outros granéis, a poeira pode ser combustível: a classificação da área e a escolha do sensor, do invólucro e do cabo são do projeto da planta, conforme a norma aplicável.
Leitura instável: sintomas, causas e correção
| Sintoma | Causa provável | O que fazer |
|---|---|---|
| Rotação lida maior que a real, com picos | Ruído do inversor acoplado no cabo; pulsos duplos por vibração do suporte | Cabo blindado com malha aterrada em um ponto, longe do cabo do motor; suporte mais rígido |
| Rotação lida menor que a real em alta velocidade | Frequência acima do limite do sensor ou da entrada do CLP | Refazer a conta de frequência; usar entrada rápida ou alvo com menos PPR |
| Leitura oscila em baixa rotação | Poucos pulsos na janela de contagem | Medir período ou aumentar o PPR |
| Falta um pulso por volta | Alvo danificado ou mais baixo; batimento do eixo | Inspecionar o alvo; reduzir o entreferro dentro do alcance |
| Chave de rotação desarma na partida | Atraso de partida menor que o tempo de aceleração | Medir a aceleração com carga e ajustar o atraso com margem |
Diferença proporcional à rotação indica erro de escala (PPR ou diâmetro); aleatória, erro de sinal.
Como escolher e o que informar na cotação
Para medir rpm de engrenagem ou eixo em frequência alta, olhe os sensores com faixa de frequência declarada: o LRI-SEN-CS12GW informa de 0 a 15 kHz, alimentação de 8 a 30 Vcc, IP68/IP67 e operação de −40 °C a +120 °C; o LRI-SEN-D12A, também de 8 a 30 Vcc e IP68/IP67, vai de 5 Hz a 20 kHz e opera de −40 °C a +125 °C; como começa em 5 Hz, não serve para detectar parada. Para alvo sem metal, o óptico LRI-SEN-CT usa LED infravermelho de 940 nm e alimentação de 5 a 24 Vcc.
Modelos para ver:
- Rotação mínima e máxima do eixo e o que existe para servir de alvo: engrenagem (número de dentes), parafusos, came ou disco.
- Se você precisa de valor (pulsos para o CLP) ou de decisão (contato de subvelocidade ou parada).
- Entreferro possível e batimento do eixo.
- Entrada que vai receber o sinal: tensão, PNP ou NPN e frequência máxima.
- Alimentação disponível (Vcc ou Vca) e, no caso de chaves, a carga que a saída vai comandar.
- Temperatura, poeira, água, óleo e presença de inversor de frequência perto do cabo.
Perguntas frequentes
Quantos pulsos por volta eu preciso?
O suficiente para atualizar a leitura no tempo que o processo exige, sem passar da frequência máxima do sensor e da entrada. Calcule f = rpm × PPR ÷ 60 na rotação máxima e mantenha folga. Em rotação baixa com poucos alvos, meça o período entre pulsos em vez de contar numa janela fixa.
Um sensor indutivo comum serve para medir rotação?
Serve quando o alvo é metálico, com dente e vão maiores que a face do sensor, e a frequência fica abaixo da frequência de comutação da ficha, com folga. Para engrenagens de dentes finos ou rotações altas, um sensor de velocidade para engrenagem costuma ser a escolha mais segura.
Qual a diferença entre sensor de velocidade e chave de rotação?
O sensor de velocidade entrega pulsos e o controlador calcula a rotação. A chave de rotação faz essa conta internamente, compara com um limite ajustado e comuta a saída quando o eixo para ou fica lento. Use o sensor quando precisa do número; a chave, quando basta a decisão.
Como detectar patinação de correia?
Instale o sensor num tambor movido pela correia, não no motor. Para alarme simples, uma chave de rotação ou um detector de deslizamento com atraso na partida resolve. Para medir a patinação em porcentagem, compare a velocidade do tambor movido com a do tambor motriz, ambas convertidas em velocidade linear.
Por que o CLP lê rotação menor do que a real?
Quase sempre a frequência passou do limite da entrada digital, que tem filtro de alguns milissegundos, ou do próprio sensor. Calcule a frequência na rotação máxima e, se for preciso, use entrada de contagem rápida ou reduza o número de alvos por volta.
O sensor de rotação funciona perto de inversor de frequência?
Funciona, desde que o cabo seja blindado, com a malha aterrada em um único ponto, e passe longe do cabo do motor. Ruído acoplado aparece como pulsos extras e leituras com picos. Depois da instalação, compare a leitura com um tacômetro portátil.
Leia também
- Proteção de correia: chave de emergência e desalinhamento
- PNP ou NPN: como ligar o sensor de 3 fios no CLP
- Como funciona o sensor indutivo e o que muda o alcance
- Sensor não detecta? Diagnóstico passo a passo em campo
Termos deste artigo no glossário: frequencia comutacao, indutivo, fotoeletrico, pnp, npn, corrente carga, ip, temperatura.